背景是一顆真果蠅的腦(公開的掃描資料)
腦的外形看到東西靠近會反應的細胞把指令往身體送的細胞
閃爍只是裝飾,不是真的腦活動 · 看完整的 3D 地圖
fly.huckly.net · Drosophila connectome × drone
果蠅腦
開無人機
我們把一隻真果蠅腦裡的神經線路照樣搬進電腦,讓它幫無人機躲開障礙物,再一步步搬到真的無人機上。
- 11,485顆腦細胞負責閃避,接法照真果蠅
- 0.01 秒腦就下一次指令
- 29 公克真機的重量(官方標示),比一顆雞蛋輕
- 13篇實驗紀錄
最新進度 ·
現在:把真的無人機接起來
一台 29 公克的小無人機已經能自己停在空中,機上的相機每秒傳 53 張畫面回電腦。11 月 16 日在家裡客廳做了第一輪實機量測:用和模擬同一套的看法,分得出東西是從左邊還是右邊靠近;也發現從下指令到機身真的轉起來要約 0.2 秒,比模擬裡試過的最長延遲(0.11 秒)還久,現在正在模擬裡把延遲加長,看果蠅腦撐到多少。果蠅腦還沒有真的指揮它飛。
看真機進度三步走到真機
照著真果蠅搭一顆腦
科學家已經把果蠅腦裡的神經怎麼互相連接畫成了接線圖。我們從裡面挑出 11,485 顆細胞負責閃避,接法一條都不改(認路、記憶的實驗另外取了較大的一份,17,307 顆)。另外做一顆「接線被隨機打亂」的假腦當對照。
先在電腦裡練飛
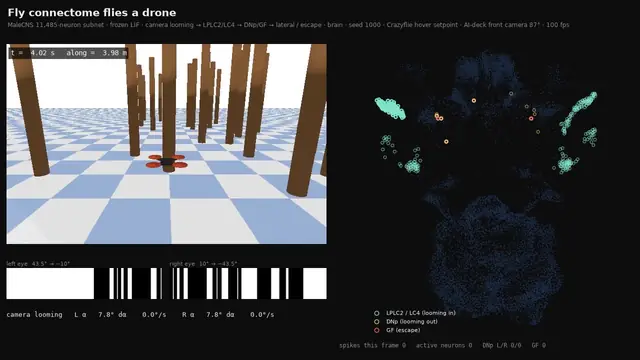
模擬的無人機要穿過一片柱子林。腦看到東西靠近就閃;認方向和認路交給一般程式。每一關都拿假腦和人寫的規則來比,看真腦有沒有比較好。
搬上 29 公克的真機
先在模擬裡加上真機會有的延遲和相機畫質,再把真的無人機組起來。這一步正在做。
目前的成果幾乎都是在電腦模擬裡飛出來的,只有「搬上真機」那一組用到真的機器。果蠅腦主要負責一件事:看到東西靠近就閃開。認方向、認路大多是另外寫的一般程式;只有「腦裡的指南針」那一頁,是讓果蠅腦的指南針迴路在模擬裡學著幫忙認方向。
全部紀錄 · 13 頁
做到了做到一部分沒做成進行中圖解
飛行與閃避
果蠅腦真正負責的事:看到東西靠近就閃開。
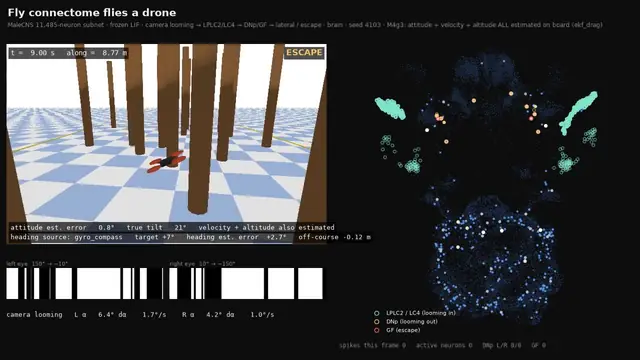
全靠機上的感測器飛
模擬器不再直接告訴無人機「你歪了幾度、飛多快」,全部改由機上的感測器自己估。100 次裡還有 2 次估錯到墜毀,而且模擬裡要有空氣阻力才行得通。
穿過柱子林
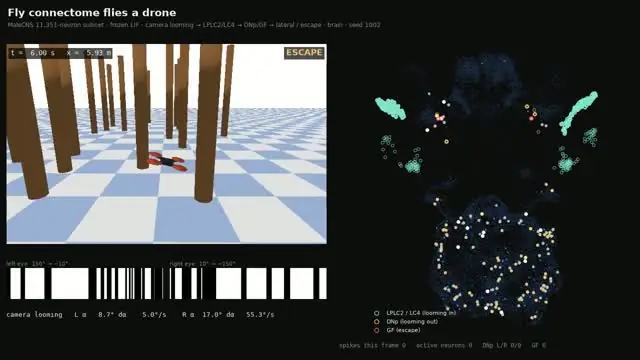
無人機只靠相機畫面判斷:柱子在畫面裡愈變愈大,就表示快撞上了。正式的 100 場裡,真腦失敗 41 場;接線打亂的假腦失敗 94 場,比完全不閃避(85 場)還糟;人寫的規則只失敗 22 場。
沒有 GPS,怎麼知道朝哪邊
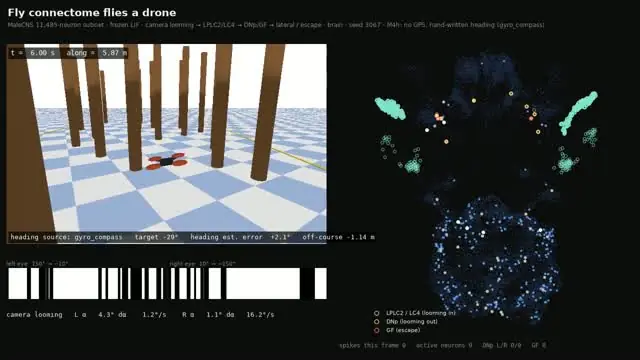
只靠量轉動的感測器,誤差會愈積愈多,100 場裡有 31 場飛出走廊。學昆蟲看天空的光來校正後,出界降到 10 場,整體成績和直接給正確方向一樣。這裡認方向的是人寫的程式,不是果蠅腦。
認方向、認路
沒有 GPS,怎麼知道自己朝哪邊、在哪裡。這部分大多是一般程式做的。
果蠅腦裡的指南針
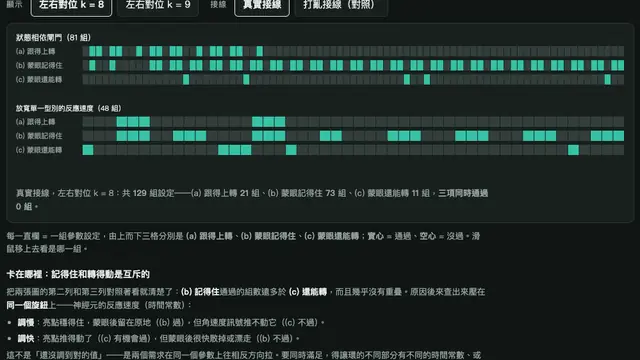
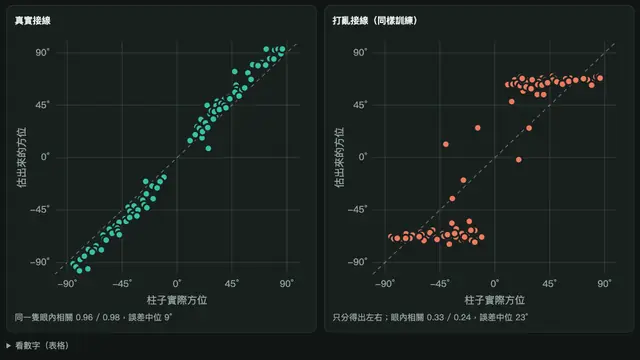
果蠅腦裡有一圈細胞像指南針,頭轉到哪、亮點就跟到哪。只照接線做,試了 129 組設定都沒成功;改讓它在模擬裡學之後,能幫只有陀螺儀的無人機把方向抓得比較準。但學的時候要靠天空羅盤當老師,真機上還沒有辦法。
陰天時還能不能信天空
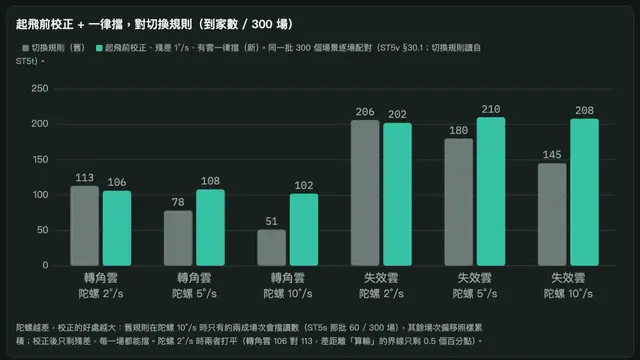
雲會讓「看天空認方向」出錯,而且錯得很有自信。做法是起飛前先把感測器校正好,飛行中讀數差太多就先不採用,這樣回得了家的次數不會比舊方法少。真機上還沒試。
沒有 GPS 也飛到指定地點
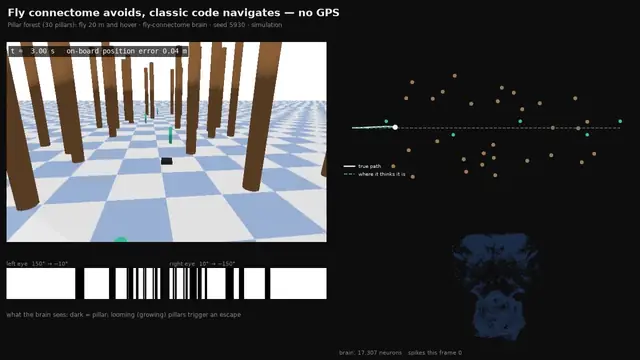
一般程式負責認路,果蠅腦負責閃。地圖過時、路上多出沒畫到的柱子時,果蠅腦閃得比人寫的規則好;一般情況兩者差不多。
腦還會什麼
記憶、視覺,還有我們用到的細胞長在腦的哪裡。
果蠅腦學得會教訓嗎
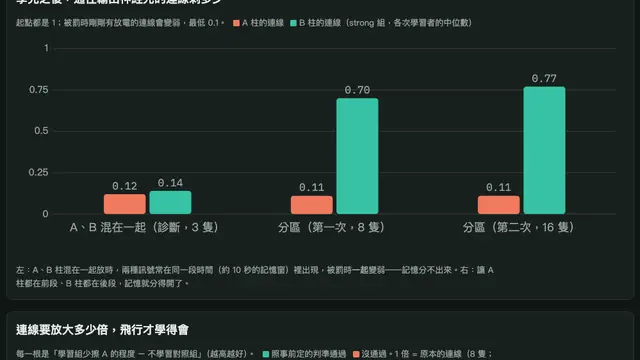
教它「某一種柱子不能碰」,腦裡確實記住了。但要讓記憶真的改變飛行,效果很小;放進完整的飛行任務後,只剩人寫規則的四分之一左右。
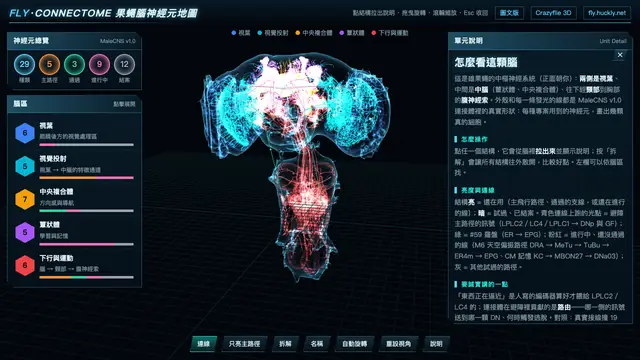
果蠅腦 3D 地圖
可以轉動的真實果蠅腦。點一下我們用到的 30 種細胞,看它長在哪、負責什麼、實驗結果如何。
細胞一覽表
約 50 種細胞整理成一張表:在腦的哪一區、負責什麼、用在哪個實驗、結果如何。
讓果蠅用自己的眼睛看
原本「有東西靠近」是程式算好再告訴腦的。我們改讓果蠅自己的視覺細胞來看:從頭訓練的那條路沒做成;換用別人訓練好的模型後,真腦在「看出東西靠近」這件事上穩定贏過假腦。
搬上真機
從電腦模擬走到真的無人機。
上真機之前的三場模擬考
買無人機之前,先在模擬裡加上真機會遇到的三個麻煩:指令延遲、機上相機的畫質、每秒幾張畫面。三關真腦都贏假腦;但柱子加到 3 倍密就不贏了。頁面裡有真機的進度表。
真機怎麼組起來(3D)
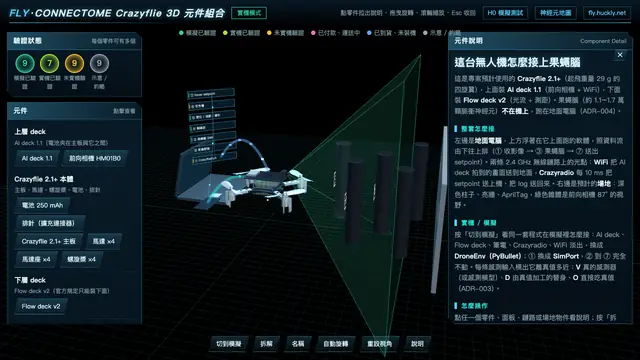
無人機、相機板、量高度的板子和地面的電腦怎麼接在一起。每個零件都標明:只在模擬裡試過,還是在真機上試過。
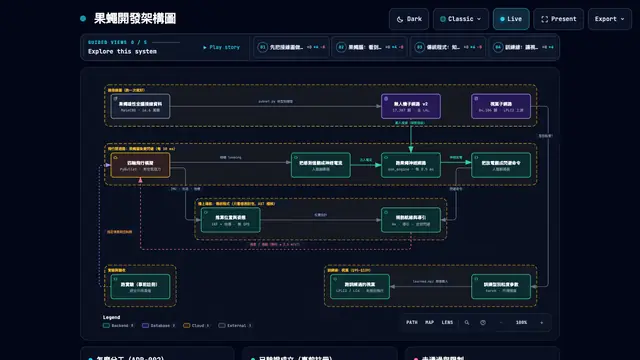
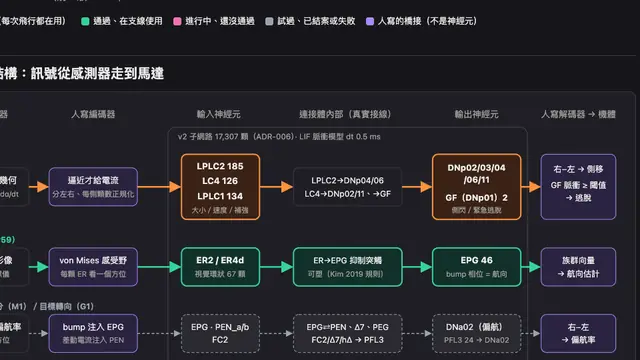
整套系統怎麼運作
從果蠅的接線資料,到每 0.01 秒送給無人機的一個指令,中間經過哪些步驟。